
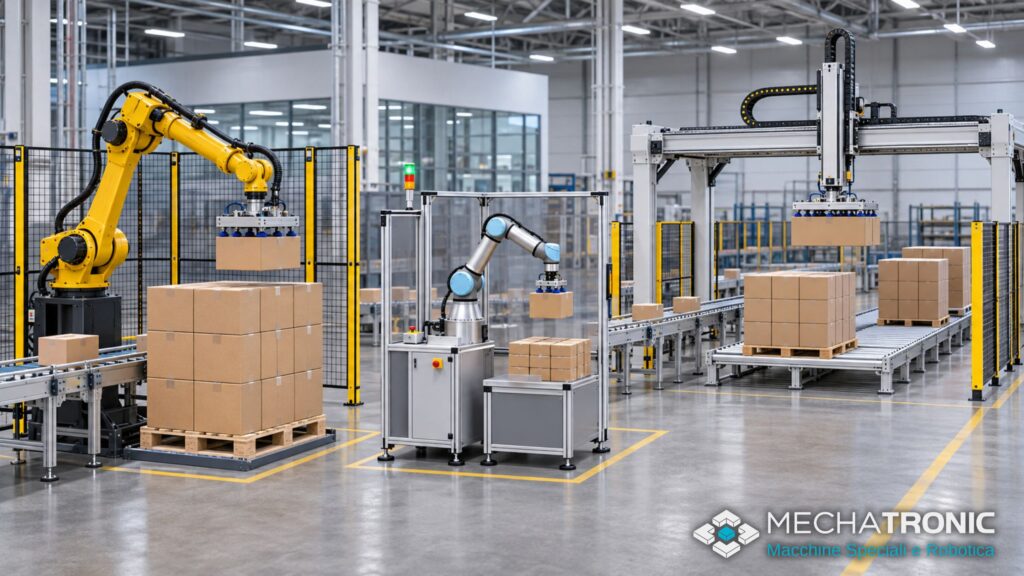
Robot articolato, cobot o sistema cartesiano a portale: quale tecnologia scegliere per automatizzare la pallettizzazione?
Le tre soluzioni svolgono la stessa funzione, ma hanno caratteristiche, prestazioni e limiti differenti.
Una linea che movimenta grandi quantità di scatole richiede prestazioni diverse da una produzione con piccoli lotti e cambi formato frequenti. Allo stesso modo, movimentare prodotti su un’area estesa non richiede necessariamente la stessa architettura di una cella robotizzata compatta.
La scelta del sistema di pallettizzazione incide sulla produttività, sugli ingombri e sulla flessibilità dell’impianto.
Vediamo tre architetture utilizzate nella pallettizzazione robotizzata e quando ciascuna rappresenta una scelta efficace. Esistono anche altre tecnologie, come i pallettizzatori a strati, che seguono logiche di movimentazione differenti.
Sistemi di pallettizzazione a confronto: vantaggi e limiti
| Tecnologia | Punto di forza | Limite da valutare |
|---|---|---|
| Robot articolato | Cadenze sostenute, versatilità e movimenti articolati | Ingombri della cella e requisiti di integrazione |
| Cobot | Compattezza e flessibilità operativa | Portata utile, sbraccio e tempi ciclo |
| Cartesiano a portale | Movimentazione su grandi aree e gestione di carichi importanti | Minore libertà nelle traiettorie complesse |
La scelta tra i sistemi di pallettizzazione non dipende soltanto dalle caratteristiche del robot, ma dalle prestazioni che l’intero sistema riesce a garantire.
1. Robot articolato: produttività e libertà di movimento
Un sistema di pallettizzazione con robot articolato utilizza un braccio robotico, spesso a quattro o sei assi, per prelevare i prodotti dal trasportatore e disporli sui pallet secondo uno schema programmato.
La libertà di movimento consente di raggiungere posizioni differenti, orientare i prodotti e gestire configurazioni di deposito articolate.
È una soluzione adatta a linee con cadenze sostenute, carichi importanti o necessità di servire più postazioni.
Per esempio, un robot può prelevare scatole da un trasportatore e distribuirle su due pallet, separando i prodotti in base al formato o alla destinazione.
Il vantaggio è combinare produttività e versatilità in un’unica cella robotizzata.
Questa libertà di movimento richiede però spazio. Non basta considerare l’ingombro della base: bisogna prevedere l’intera area operativa del braccio, le protezioni e gli accessi per gli operatori.
Per una produzione con cadenze contenute e spazi molto limitati, una cella con robot articolato rischia di introdurre una complessità non necessaria.
2. Cobot per pallettizzazione: compattezza, ma con limiti precisi
I cobot sono robot collaborativi utilizzati anche nella pallettizzazione, soprattutto in postazioni compatte e produzioni con volumi moderati.
La loro capacità di movimentazione dipende dal modello: sul mercato esistono cobot con portate nominali di pochi chilogrammi e modelli che raggiungono i 30 kg o più, in condizioni specifiche.
Attenzione, però: nella portata utile rientra anche il peso del sistema di presa. Un cobot con una pinza da 5 kg non può dedicare l’intera portata nominale al prodotto.
Pensiamo a una PMI che deve pallettizzare scatole di dimensioni differenti, senza disporre dello spazio per una grande cella robotizzata.
Una soluzione con cobot consente di progettare una postazione relativamente compatta, purché portata, sbraccio e tempi ciclo siano adeguati.
Il cobot non è semplicemente la versione più piccola di un robot industriale.
Se non sostiene la cadenza richiesta, va escluso. La compattezza non compensa una capacità produttiva insufficiente.
Anche la sicurezza richiede attenzione: un robot collaborativo non elimina automaticamente la necessità di protezioni. Velocità, carichi movimentati e interazione con gli operatori devono essere valutati nell’analisi dei rischi.
3. Sistemi cartesiani a portale: movimentazione su grandi aree
Un sistema cartesiano movimenta i prodotti lungo assi lineari. Il portale è una sua configurazione, nella quale il sistema di presa si sposta lungo una struttura sopraelevata.
Questa architettura permette di coprire aree di movimentazione estese e di progettare la struttura in funzione delle dimensioni e dei carichi richiesti.
Immaginiamo un impianto che movimenta colli pesanti su una vasta area di deposito. Un portale può trasferire i prodotti tra punti di prelievo e posizioni di pallettizzazione lungo assi definiti, senza richiedere il movimento di un braccio articolato intorno alla propria base.
Il vantaggio è coprire aree estese con una struttura di movimentazione progettata per il processo.
I sistemi a portale sono particolarmente efficaci quando il layout è stabile e i movimenti seguono traiettorie prevalentemente lineari.
Il limite emerge quando servono orientamenti complessi dei prodotti o frequenti modifiche alla disposizione delle postazioni. In queste condizioni, un robot articolato offre maggiore libertà di movimento.
Il sistema di presa può cambiare le prestazioni della pallettizzazione
Nella pallettizzazione, il robot è soltanto una parte della soluzione.
Scatole, sacchi, confezioni rigide e prodotti deformabili richiedono sistemi di presa differenti.
La pinza deve garantire stabilità durante il movimento, evitare danneggiamenti e sostenere la cadenza produttiva.
In alcune applicazioni è sufficiente movimentare un collo alla volta. In altre, una presa multipla consente di prelevare più prodotti nello stesso ciclo, riducendo il numero di movimenti necessari.
Non basta confrontare la velocità dichiarata dei robot. Conta quanti prodotti il sistema completo riesce effettivamente a pallettizzare.
La progettazione della presa, l’organizzazione dei trasportatori e il coordinamento con la linea determinano il risultato.
Sistemi di pallettizzazione: la tecnologia giusta è quella che funziona sulla tua linea
Il sistema giusto non si sceglie sulla sola scheda tecnica del robot
Si decide verificando che l’insieme di robot, sistema di presa e integrazione raggiunga le prestazioni richieste senza introdurre complessità inutili.
Se stai ancora valutando l’opportunità di automatizzare questa fase, leggi il nostro approfondimento Palettizzazione automatica: quando conviene davvero automatizzare il fine linea?
Se invece hai già definito le tue esigenze produttive, possiamo aiutarti a identificare la soluzione più adatta al tuo impianto.
Attraverso l’Audit Tecnico Gratuito analizziamo il processo produttivo e i vincoli di integrazione. La successiva Guida alla Fattibilità approfondisce la soluzione proposta, i costi, i benefici attesi e le modalità di implementazione.